AI/ML-инженер и product builder | NURM · CV · iOS
- На сайте с
- 2026 года
- Юридический статус
- Частное лицо
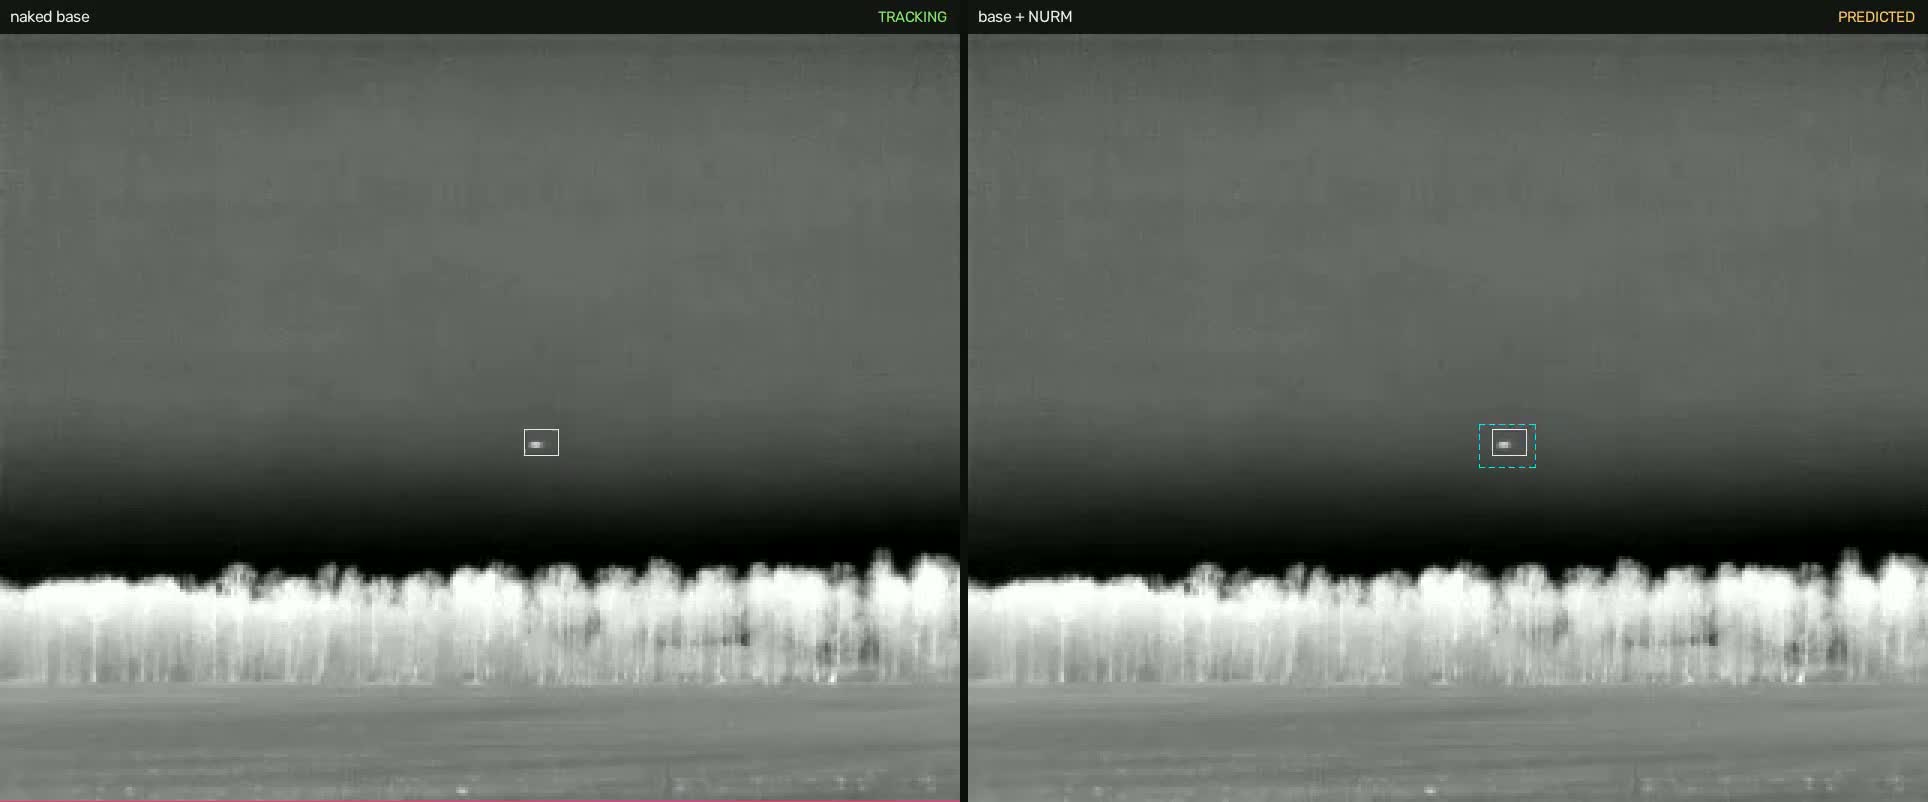
Исследовательский Computer Vision-проект для обнаружения и сопровождения малых воздушных объектов — дронов, самолётов, птиц и вертолётов — в видимом и тепловизионном видео. Цель часто занимает лишь десятки пикселей и конкурирует с похожими объектами, поэтому одной рамки на кадре недостаточно: нужно отдельно измерять качество детектора, удержание цели и потери трека. Visible и thermal рассматривались как разные домены.
Отдельно дообучил detector для thermal- и visible-доменов на разрешённых train-частях и сравнил каждый кандидат с исходной моделью на отложенных видео. Рабочая точка каждого варианта выбиралась без просмотра оценки. Для одной цели построил отдельный acquire-and-follow tracker и синхронную визуализацию baseline/кандидата. Когда visible-кандидат ухудшил результат, он был отклонён, а исходная модель сохранена.
На 21 694 отложенных thermal-кадрах Halmstad доля кадров, где истинная цель была кандидатом №1, выросла с 8,9% до 43,1% (в 4,8 раза). На visible-видео отдельно дообученный кандидат ухудшил показатель с 33,7% до 20,3%, поэтому не был принят. В отдельной проверке трекера на 16 роликах с дронами цель удерживалась 76% времени видимости; 19% приходилось на неверный объект, в среднем было 1,4 потери на ролик. Контур research-only: мониторинг и аналитика, без наведения, перехвата или автономного управления. Для коммерческой работы требуются лицензированный checkpoint и валидация на камерах заказчика. Демо: Halmstad Drone Detection Dataset, CC0 1.0, Svanström et al., DOI 10.5281/zenodo.5500576.