AI-агенты, локальные нейросети и компьютерное зрение
- На сайте с
- 2026 года
- Юридический статус
- Самозанятый
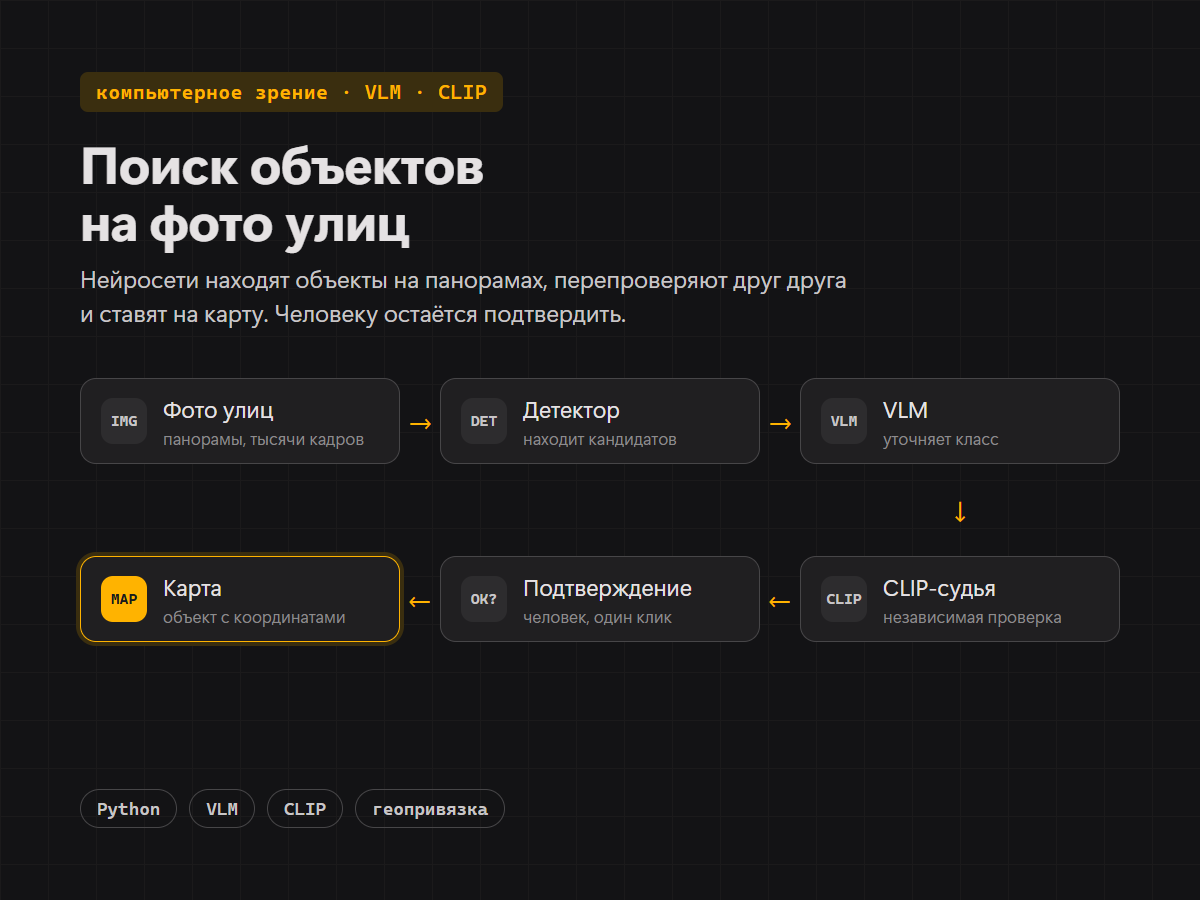
Найти нужные объекты на тысячах панорам улиц и поставить их на карту.
Как сделано:
— детектор находит кандидатов на каждом кадре;
— VLM уточняет класс объекта;
— независимый CLIP-судья перепроверяет находку, чтобы отсечь ложные срабатывания;
— объект получает координаты и встаёт на карту.
Человеку остаётся подтвердить находку одним кликом, а не просматривать кадры вручную.