Интеллект естественный самообучающийся
- Опыт работы
- 27 лет
- На сайте с
- 2014 года
- Юридический статус
- ИП
Обеспечить плавный, безударный подъем и опускание механизма под нагрузкой, исключив срабатывание защит частотного преобразователя по перегрузке и механические рывки.
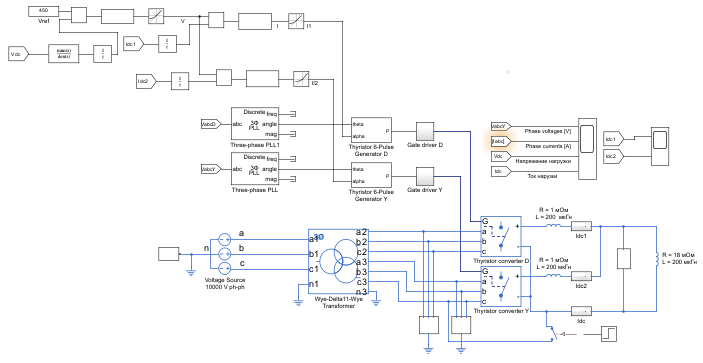
Смоделирована электромеханическая система «двигатель – редуктор – инерционная нагрузка» в MATLAB/Simulink. Рассчитаны и настроены каскадные ПИД-регуляторы контуров тока и скорости. Проведен анализ устойчивости системы (ЛАЧХ/ЛФЧХ) и смоделированы критические режимы: пуск, реверс, аварийный сброс нагрузки.
Исключены механические рывки и пиковые броски тока. Заказчик получил готовые, математически обоснованные коэффициенты регуляторов и полный пакет технической документации.